Saltar al contenido
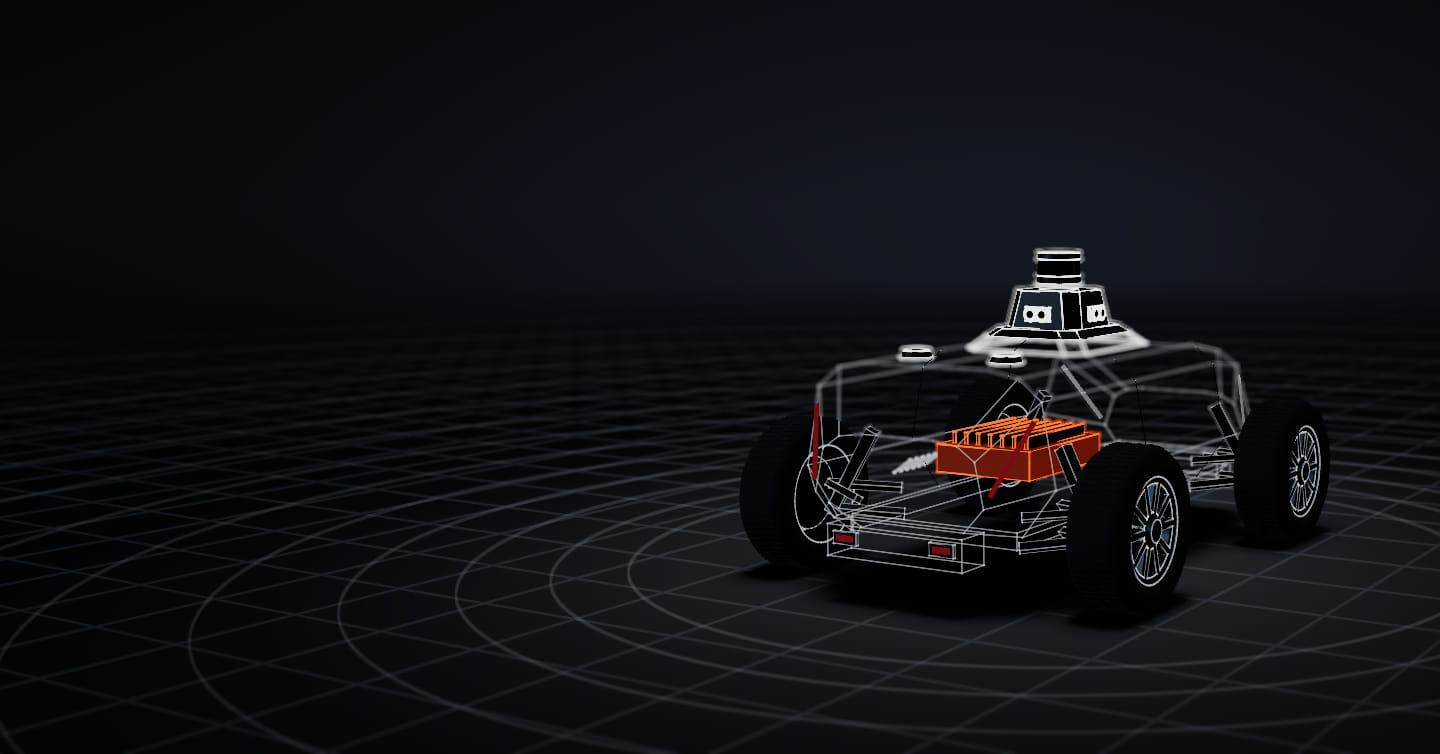
Modelo ilustrativo · no a escala

SeaX Drive · para fabricantes

Autonomía Nivel 4 en recinto cerrado para tu plataforma eléctrica

SeaX Drive es el stack de conducción autónoma que mueve nuestro vehículo. Lo ofrecemos en licencia a fabricantes de plataformas eléctricas para que sus vehículos circulen sin conductor dentro de un dominio operativo definido: un recinto cerrado, solo por las rutas de su mapa.El stack de conducción autónoma de nuestro vehículo, en licencia para que tu plataforma circule sin conductor en un recinto cerrado, solo por las rutas de su mapa.

Modelo ilustrativo y simulación · no a escala

Integración

Un stack, distintas plataformas

Funciona en nuestro vehículo y es la base del robot SX-1, el robot de seguridad. En tu plataforma se adapta a su configuración de sensores y a su interfaz.

Nuestro vehículo
En circuito y en el Aeropuerto de TeruelPrueba real
Robot SX-1
Chasis eléctrico industrial
Tu plataforma
Chasis eléctrico y actuadores

02 / 04 · chasis y actuadores

Tu plataforma

Chasis eléctrico con actuadores de dirección, tracción y freno

  • Dirección
  • Tracción
  • Freno

03 / 04 · a bordo

SeaX Drive, a bordo

El LiDAR, las cámaras y el GPS trabajan juntos: detectan lo que hay alrededor y sitúan el vehículo sobre el mapa 3D del recinto, con precisión centimétrica, sin depender solo del GPS. SeaX Drive es adaptable a distintas configuraciones de sensores.

  1. 01Percepción y localización
  2. 02Planificación
  3. 03Control

Seguridad funcional · supervisa las tres capas

Seguridad de uso, en Robot SX-1

04 / 04 · Integración

Qué cruza la integración

Datos de sensores
De los sensores a la percepción
Estado del vehículo
Del vehículo a SeaX Drive
Órdenes de dirección, tracción y freno
Del control a los actuadores
Interfaz
Los concretamos contigo en la evaluación técnica
Requisitos de tu plataforma, en la hoja de datos
Modelo ilustrativo y simulación · no a escala

Cómo conduce

Del sensor a la maniobra, a bordo del vehículo

El software se ejecuta en el ordenador de a bordo: la percepción y la navegación no dependen de nuestro servidor.

01 / 04

Percepción y localización

El LiDAR, las cámaras y el GPS trabajan juntos: detectan lo que hay alrededor y sitúan el vehículo sobre el mapa 3D del recinto, con precisión centimétrica, sin depender solo del GPS.

Ver la detección, en Robot SX-1

02 / 04

Planificación

El planificador global traza la ruta del recorrido y el local ajusta la trayectoria al entorno inmediato.

03 / 04

Control

Sigue la trayectoria planificada y rodea los obstáculos quietos que encuentra en su ruta. Actúa sobre la dirección, la tracción y el freno.

04 / 04

Cómo responde el sistema ante un fallo

El sistema detecta fallos en tiempo real, con dos vías de detección independientes. Ante un fallo responde de forma graduada: marcha reducida, parada controlada o parada de emergencia.

  1. Operación normal
  2. Fallo detectado
  3. Parada segura
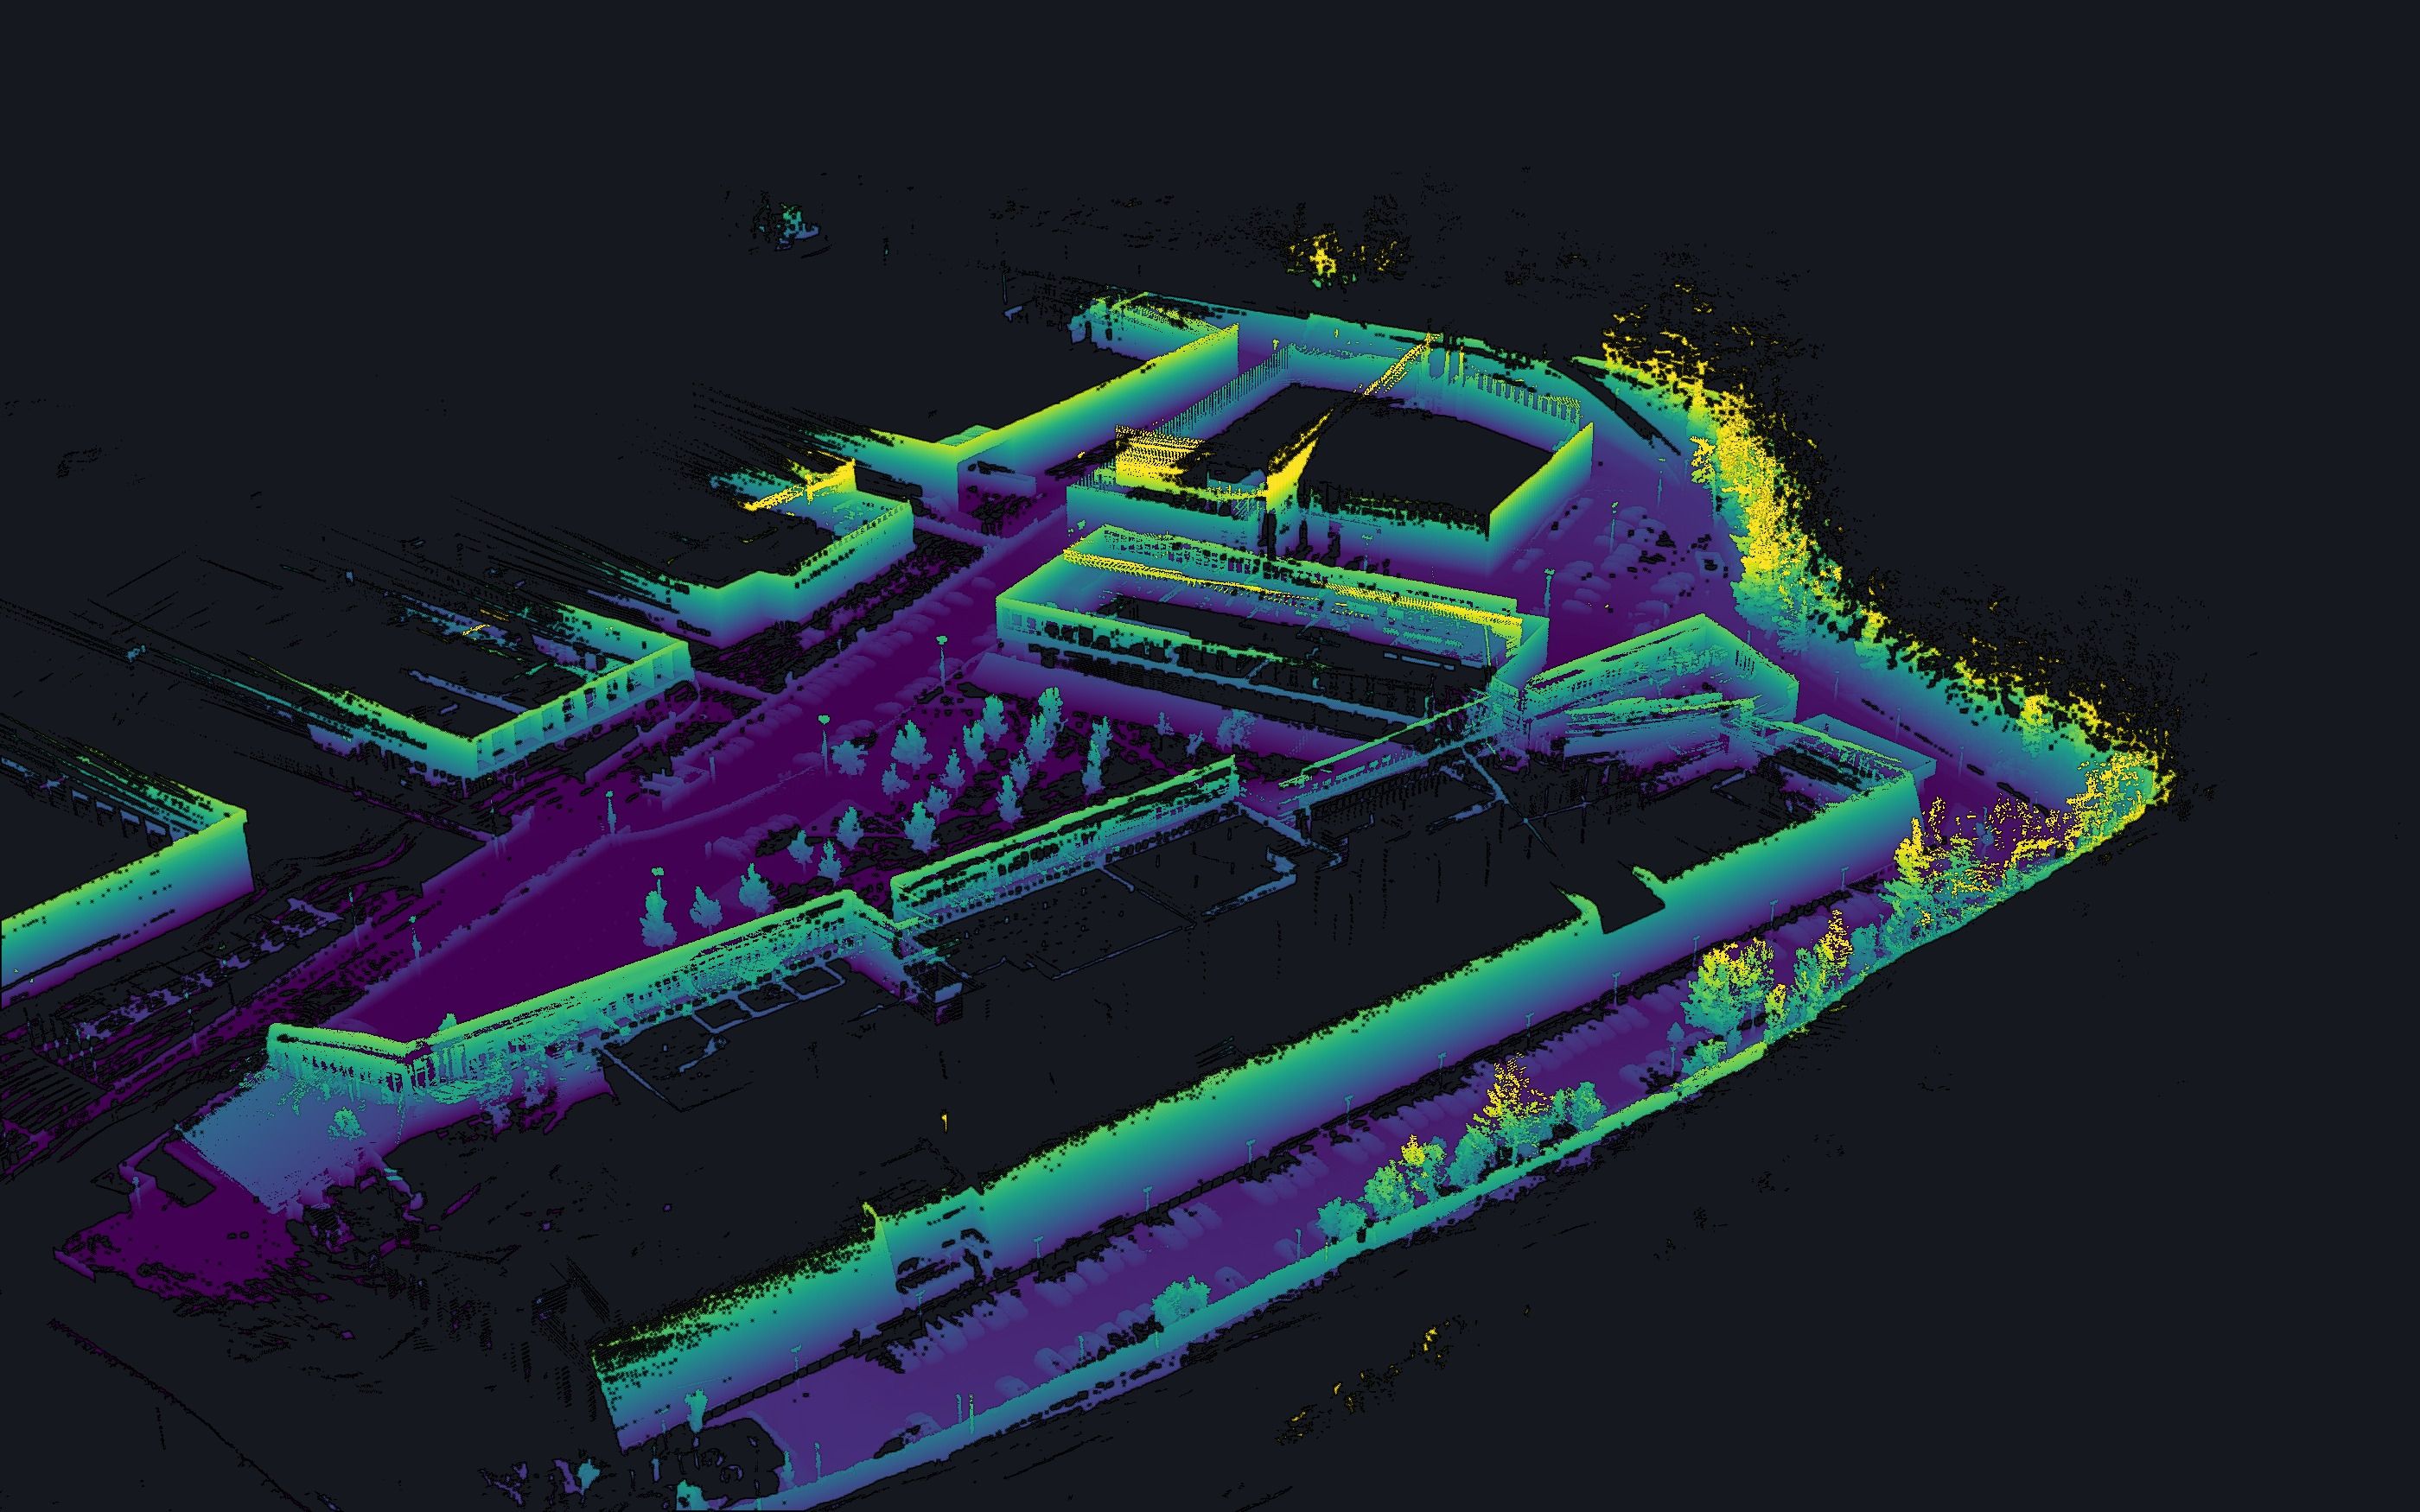
Nube de puntos LiDAR real de un recinto, vista desde arriba: viales, arbolado y edificios coloreados por altura.
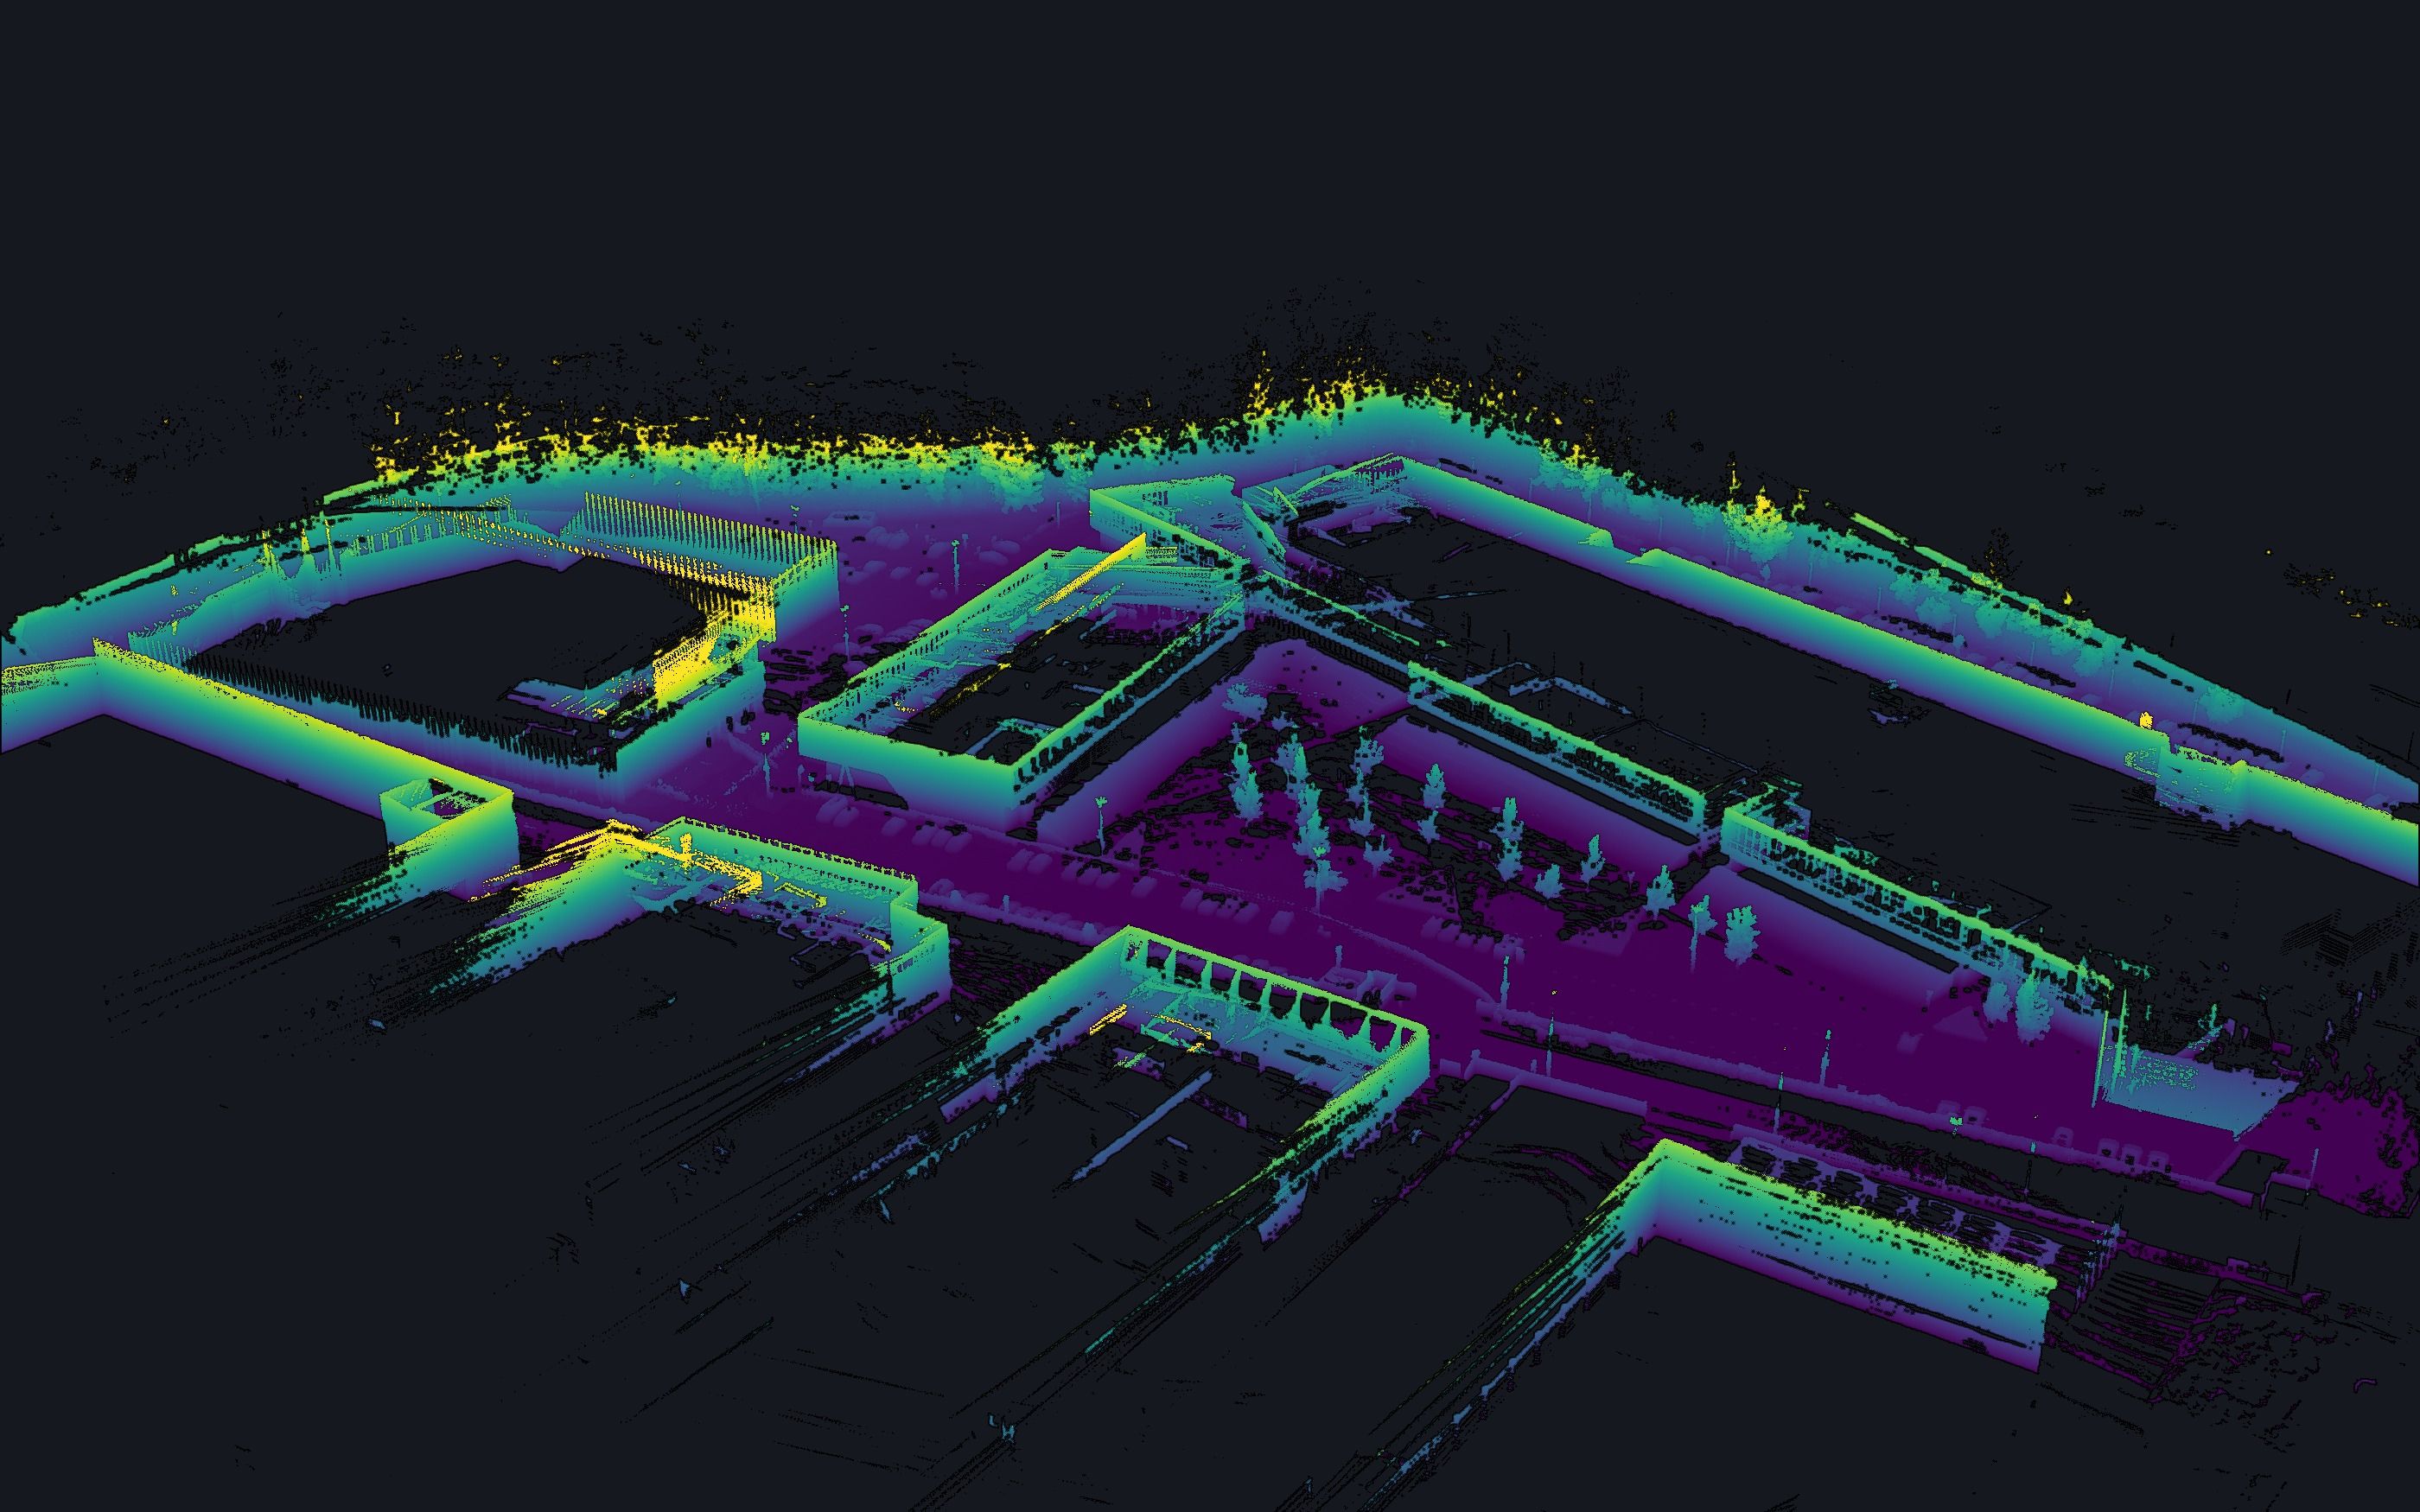
El mismo recinto en nube de puntos LiDAR real, visto desde el oeste: edificios, patio con arbolado y viales, coloreados por altura.
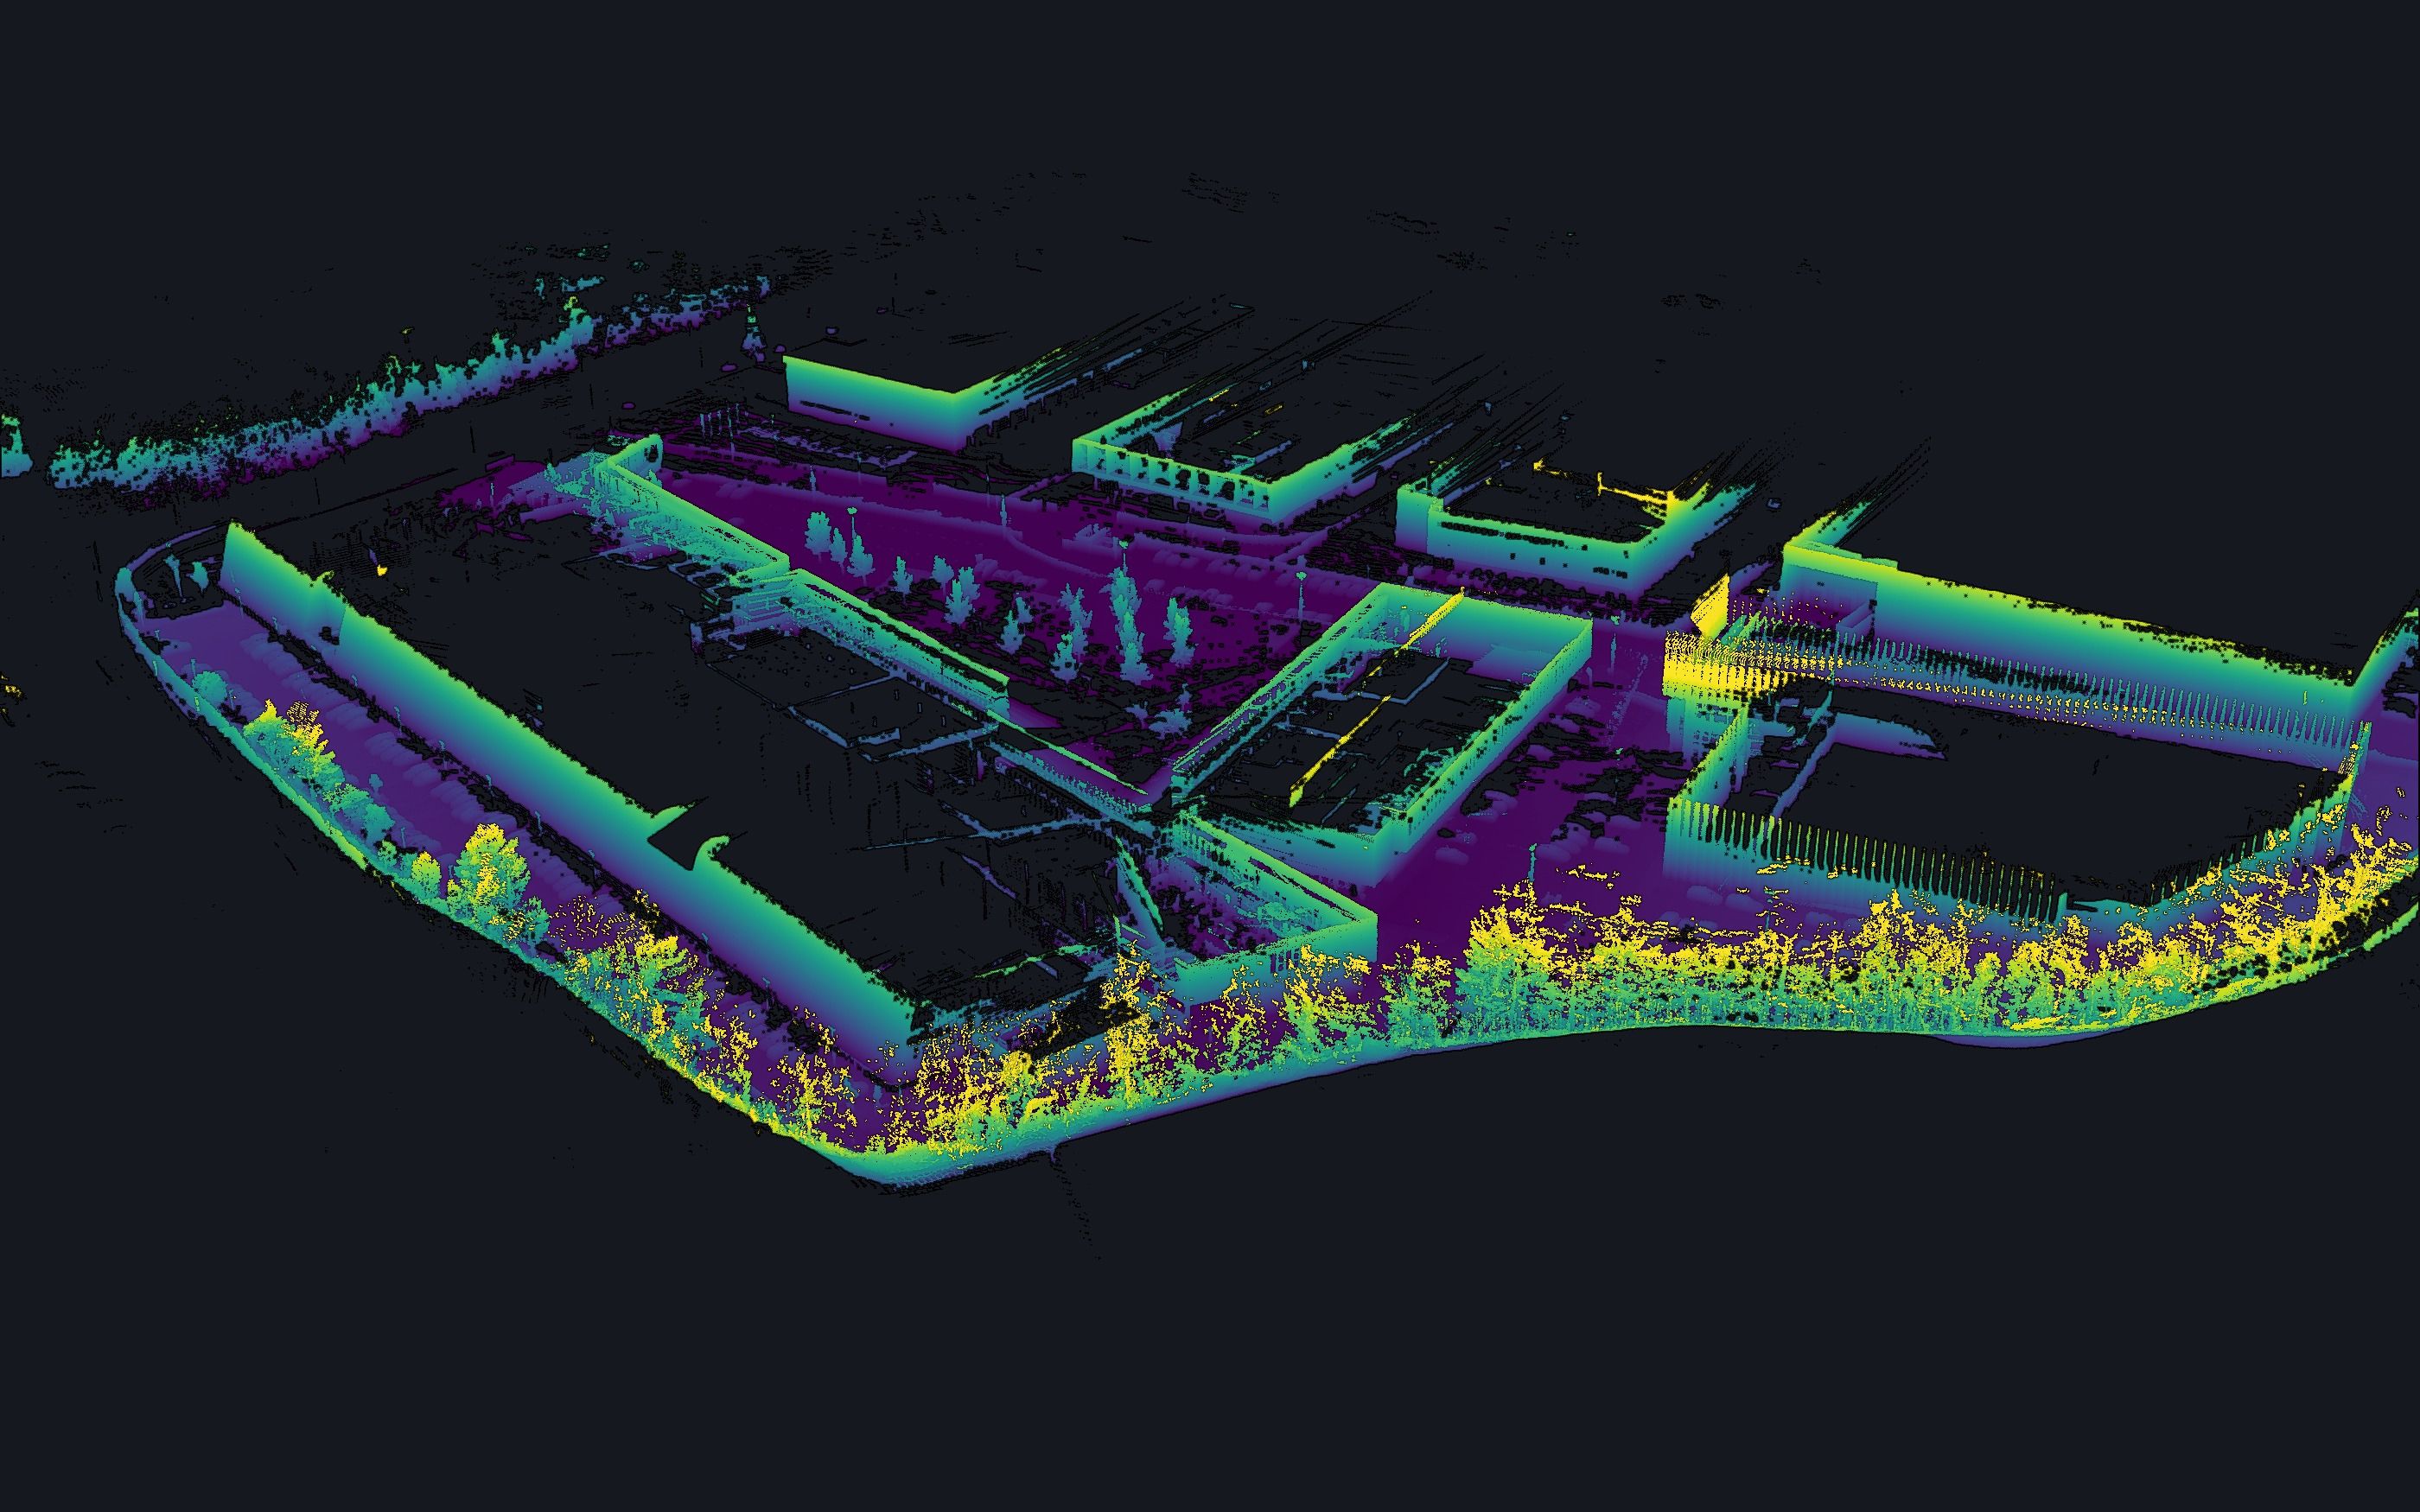
El mismo recinto en nube de puntos LiDAR real, visto desde el norte: el perímetro con su arbolado y los edificios, coloreados por altura.
Nube de puntos real

03Mapping

El mapa 3D de tu recinto

El vehículo recorre el recinto y genera un mapa tridimensional a partir de nubes de puntos LiDAR. Sobre ese mapa se crea la escena y se localiza con precisión centimétrica, combinando el LiDAR y el GPS, sin depender solo del GPS.

  1. Recorre el recinto

    El LiDAR capta el entorno como nubes de puntos.

  2. Genera el mapa 3D

    Con él se crea la escena: caminos, rutas y zonas.

  3. Se localiza en él

    LiDAR y GPS a la vez, con precisión centimétrica.

Validación

De la simulación al entorno real

Probamos el sistema primero en simulación y después en circuito cerrado y en el Aeropuerto de Teruel, nuestro banco de ensayo. En tu plataforma seguimos el mismo orden.

Prueba real
Prueba real: nuestro vehículo en modo autónomo, con la nube LiDAR y la detección.
Vehículo
Nuestro vehículo, en modo autónomo
En pantalla
Cámaras y nube LiDAR
  1. Simulación

    Esquema

    El mismo software en simulación y en el vehículo real, con escenarios automatizados.

  2. Circuito

    2025

    +50km

    en modo autónomo, en circuito cerrado

  3. Entorno real

    2026

    +400km

    en modo autónomo, con nuestro vehículo

Kilómetros en modo autónomo. Cada tramo se cuenta por separado.

Quién lo dirige

SeaX Drive lo dirige Eugenio Alcalá. Doctor por la UPC, con estancia de investigación en UC Berkeley. Dirigió planificación y control en el programa de conducción autónoma de RIMAC Automobili.

Conocer al equipo

05Hoja de datos

Qué aporta SeaX Drive y qué necesita tu plataforma

Lo que aporta SeaX Drive y lo que concretamos contigo en la evaluación técnica.

Hoja de datos · SeaX Drive

Dominio operativo

Nivel 4: conduce sin conductor dentro de un recinto cerrado, solo por las rutas de su mapa.

ValidadoEn nuestro vehículo
EntornoCircuito y banco de ensayo
LuzDe día

Lo que aporta SeaX Drive

Autonomía
Cómputo a bordo
Percepción, planificación y control a bordo
Entorno
Recintos cerrados con rutas definidas en el mapa
Software
Stack de autonomía integrado y desarrollado por SeaX AI
Percepción y localización
Sensores
LiDAR, cámaras y GPS. Adaptable a distintas configuraciones
Localización
Centimétrica, con el LiDAR y el GPS sobre el mapa 3D del recinto
Seguridad
Ante un fallo
Dos vías de detección independientes, detección de fallos, marcha reducida y parada segura
Seguridad funcional, en detalle

Lo que necesita tu plataforma

Tu plataforma
Base
Chasis eléctrico con actuadores de dirección, tracción y freno
Sensores
Configuración a acordar contigo
Interfaz, cómputo y licencia
Los concretamos contigo en la evaluación técnica

Para un dato que no está en la hoja: Hablar con ingeniería

06Cómo trabajamos con un fabricante

De la evaluación técnica a la licencia

Lo ajustamos con cada fabricante.

  1. Evaluación técnica

    Entregamos
    Cómo integrar SeaX Drive en tu plataforma.
  2. Integración

    Entregamos
    SeaX Drive adaptado a tu vehículo y sus sensores.
  3. Piloto

    Entregamos
    La validación en tu plataforma, en simulación y en pista.
  4. Licencia

    Entregamos
    La licencia para los vehículos que fabriques.
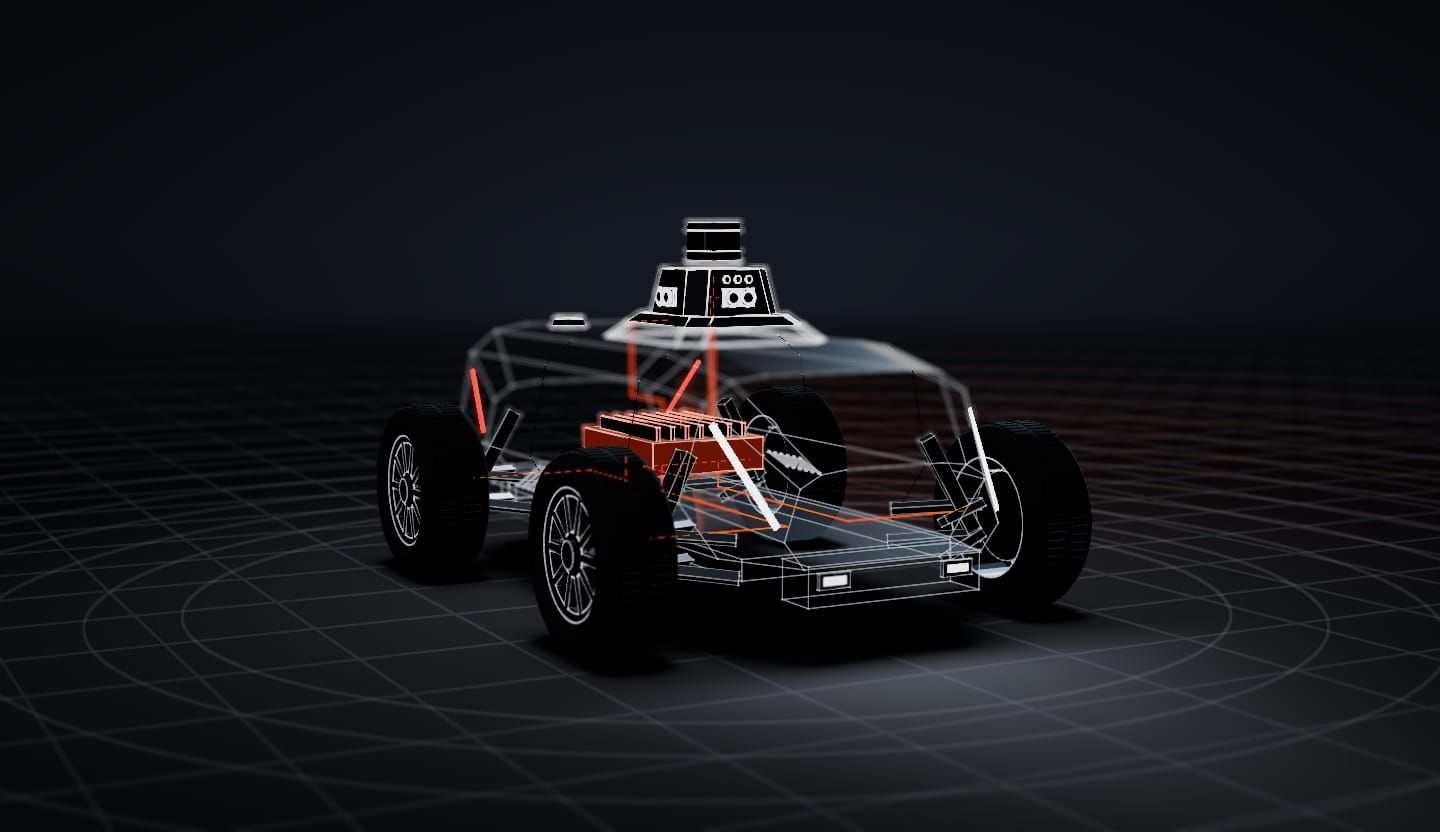
Modelo 3D ilustrativo del vehículo de frente, con la carrocería transparente: los datos de los sensores van al cómputo a bordo de SeaX Drive y de ahí a las ruedas de la plataforma.
Modelo ilustrativo · no a escala
SeaX Drive, a bordoTu plataforma · chasis y actuadores

SeaX Drive

Hablemos de tu plataforma

Cuéntanos qué plataforma fabricas y en qué fase está el proyecto.

¿Quién eres?

Se abre tu correo con el mensaje listo para [email protected].

Hablar de SeaX DriveEscribirnos